VCSEL
什麼是 VCSEL?AI 產業鏈中的關鍵位置
什麼是 VCSEL?AI 產業鏈中的關鍵位置
什麼是 VCSEL?AI 產業鏈中的關鍵位置
前言:
VCSEL(Vertical Cavity Surface Emitting Laser,垂直共振腔面射型雷射)是一種從半導體晶片表面垂直發射雷射光的半導體雷射。
與從晶片側邊出光的邊射型雷射(EEL)不同,VCSEL 將雷射共振腔垂直建立在晶圓結構中,具有低閾值電流、低功耗、高速直接調變、圓形且低發散角光束,以及可在晶圓階段測試與製作一維、二維陣列等特性。這使 VCSEL 特別適合短距離光纖通訊、資料中心高速互連,以及 3D 感測、臉部辨識、LiDAR 等應用。
作者:
製造新觀點
閱讀時間:
29 分鐘
更新日期:
2026 年 9 月 15 日
目錄
分享文章


01
VCSEL 雷射元件的構造與機制
理解 VCSEL 的物理構造與發光機制,是掌握現代半導體雷射(Semiconductor Laser)與光電整合技術的基礎。傳統的半導體雷射多屬於邊射型雷射(EEL),光線需要在晶片邊緣切開後才能射出;而 VCSEL 則完全改變了這個路徑。
VCSEL 利用 III-V 族化合物半導體(III-V Semiconductor)的磊晶(Epitaxy)成長技術,將數百層極薄的反射鏡與發光層垂直堆疊在單一晶圓上,直接影響其在高速光通訊與微型感測器中的光束品質與發光強度。
上/下分佈式布拉格反射鏡(DBR Mirrors): 由數十對高低折射率交替的 III-V 族磊晶層組成,提供高達 99.9% 的光反射率,形成較短但高品質的垂直光共振腔。
量子井活性區(Quantum Well Active Region): 夾於上下 DBR 之間的超薄半導體層,當電流注入時產生電子、電洞對復合,受激輻射釋放特定波長的光子。
垂直表面光束發射(Surface Emission): 光束垂直於晶片表面射出,形成高度對稱且發散角較小的圓形光斑,容易與光纖或外部透鏡進行光學耦合。
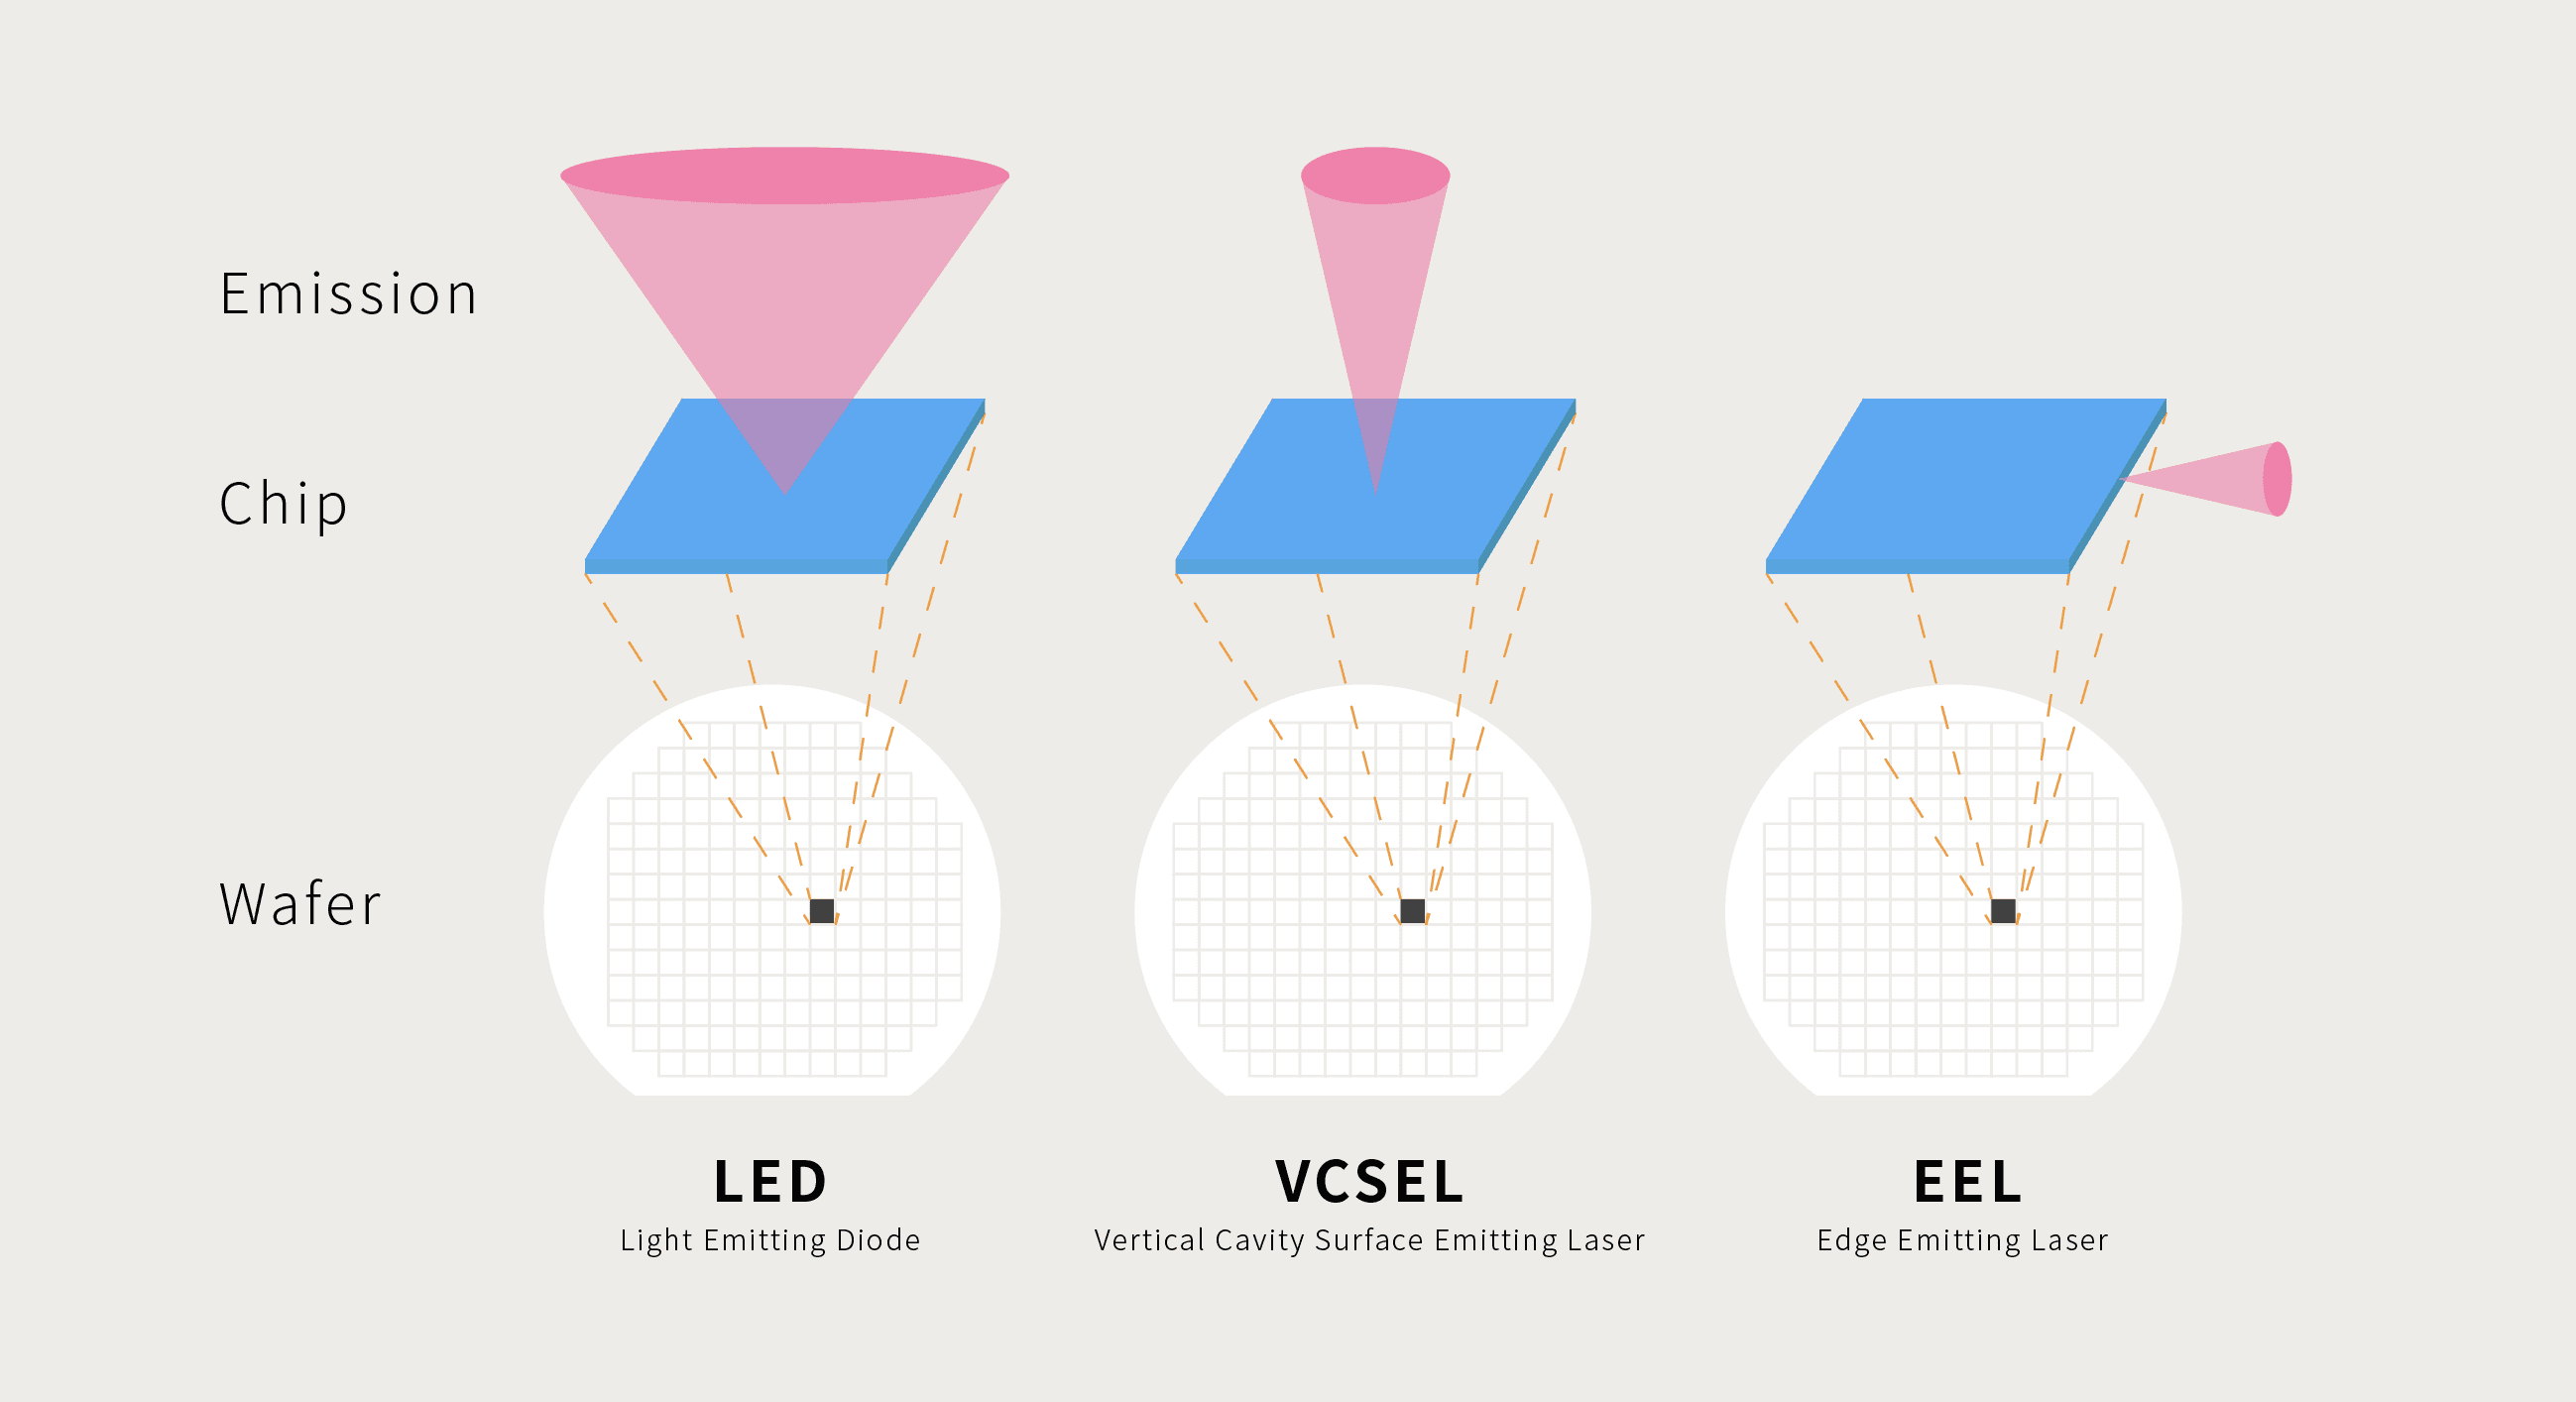
多層膜布拉格反射鏡(DBR)之垂直共振(Vertical Cavity Resonance): 上下 DBR 構成垂直於晶圓表面的光學共振腔,使光子在微米級的活性區內進行數千次往復反射,達成高效受激發射。
III-V 族化合物半導體磊晶(Epitaxy Growth): 採用 MOCVD(金屬有機化學氣相沉積)在 砷化鎵(GaAs)基板上精密成長數百層化學原子層,準確控制薄膜厚度至奈米級。
高對稱圓形光斑與低發散角發射(Circular Beam Profile): 相較於 EEL 的橢圓形發散光,VCSEL 射出的圓形光束大大簡化了光學系統(Lens)的設計成本與組裝對位難度。
為了追求更高的發光功率而增加 VCSEL 的陣列面積時,我們是否計算過「磊晶層厚度微小不均勻所引發的熱透鏡效應(Thermal Lensing)」,將如何破壞光束的相位一致性?
這觸及了光電元件熱管理與結構的底層邏輯,單顆 VCSEL 的輸出功率有限,在進入高功率應用時,工程師不能僅看標稱功率,更必須從晶圓級磊晶均勻度與封裝散熱介面,思考如何維持雷射波長在長時間高溫運作下的穩定度。
01
VCSEL 雷射元件的構造與機制
理解 VCSEL 的物理構造與發光機制,是掌握現代半導體雷射(Semiconductor Laser)與光電整合技術的基礎。傳統的半導體雷射多屬於邊射型雷射(EEL),光線需要在晶片邊緣切開後才能射出;而 VCSEL 則完全改變了這個路徑。
VCSEL 利用 III-V 族化合物半導體(III-V Semiconductor)的磊晶(Epitaxy)成長技術,將數百層極薄的反射鏡與發光層垂直堆疊在單一晶圓上,直接影響其在高速光通訊與微型感測器中的光束品質與發光強度。
上/下分佈式布拉格反射鏡(DBR Mirrors): 由數十對高低折射率交替的 III-V 族磊晶層組成,提供高達 99.9% 的光反射率,形成較短但高品質的垂直光共振腔。
量子井活性區(Quantum Well Active Region): 夾於上下 DBR 之間的超薄半導體層,當電流注入時產生電子、電洞對復合,受激輻射釋放特定波長的光子。
垂直表面光束發射(Surface Emission): 光束垂直於晶片表面射出,形成高度對稱且發散角較小的圓形光斑,容易與光纖或外部透鏡進行光學耦合。
多層膜布拉格反射鏡(DBR)之垂直共振(Vertical Cavity Resonance): 上下 DBR 構成垂直於晶圓表面的光學共振腔,使光子在微米級的活性區內進行數千次往復反射,達成高效受激發射。
III-V 族化合物半導體磊晶(Epitaxy Growth): 採用 MOCVD(金屬有機化學氣相沉積)在 砷化鎵(GaAs)基板上精密成長數百層化學原子層,準確控制薄膜厚度至奈米級。
高對稱圓形光斑與低發散角發射(Circular Beam Profile): 相較於 EEL 的橢圓形發散光,VCSEL 射出的圓形光束大大簡化了光學系統(Lens)的設計成本與組裝對位難度。
為了追求更高的發光功率而增加 VCSEL 的陣列面積時,我們是否計算過「磊晶層厚度微小不均勻所引發的熱透鏡效應(Thermal Lensing)」,將如何破壞光束的相位一致性?
這觸及了光電元件熱管理與結構的底層邏輯,單顆 VCSEL 的輸出功率有限,在進入高功率應用時,工程師不能僅看標稱功率,更必須從晶圓級磊晶均勻度與封裝散熱介面,思考如何維持雷射波長在長時間高溫運作下的穩定度。
02
VCSEL 與 EEL 邊射型雷射的差異
在選擇半導體雷射(Laser Diode)方案時,架構工程師經常要在 VCSEL 與傳統 EEL(Edge Emitting Laser,邊射型雷射)之間進行抉擇,我們從這兩大雷射技術在結構、製造成本、測試效率與光學特性上的差異進行評估。
對於開發 3D 感測模組、車用 LiDAR 或資料中心光收發模組的團隊而言,這是一份關鍵的選型決策方向,能幫助企業理解為何 VCSEL 能在消費性電子領域達成每年數億顆的巨量規模化生產。
維度 | VCSEL(垂直共振腔面射型雷射) | EEL(邊射型雷射,如 DFB/FP) |
|---|---|---|
發光方向與光斑形狀 | 垂直晶片表面射出,圓形光斑,發散角小(10°~ 15°) | 沿晶片切面邊緣射出,非對稱橢圓光斑,發散角大(30° ~ 40°) |
測試與量產可行性 | 支援晶圓級(On-wafer)自動化測試,切割前即可全檢 | 必須切割成獨立 Dye 並完成封裝後才能進行電光測試 |
閾值電流與功耗 | 低閾值電流(< 2 mA),整體運作功耗低 | 閾值電流較高(> 10 mA),高功率輸出下功耗較大 |
陣列化(Array)整合度 | 容易在單一晶片上整合數千個雷射發射點(VCSEL Array) | 陣列化難度高,成本呈幾何級數上升,不適合高密度陣列 |
晶圓級測試與生產成本(On-wafer Testing): VCSEL 在晶圓製造完成後即可直接進行光電性能測試,不良品在切割前即被標記,大幅降低封裝後的良率損失成本。
光斑對稱性與光學耦合效率(Beam Symmetry): 圓形光束特性使 VCSEL 與單模/多模光纖或 Diffuser 耦合時,光的利用效率高且組裝公差彈性較大。
高密度陣列化設計(2D Matrix Array): 單顆晶片上可同時製作成百上千個獨立發光孔(Emitter),適合 ToF(飛行時間)3D 面陣列掃描與面光源照明。
輸出功率與散熱瓶頸(Power Density): 傳統單孔 VCSEL 輸出功率較 EEL 低,在高功率車用長距離 LiDAR 中,需仰賴多層重疊(Multi-junction)技術才能追平 EEL 的發光強度。
因為 VCSEL 具備成本與陣列化優勢而打算全面取代 EEL 時,你是否警覺到「在 1550 nm 」等長波長人眼安全頻段下,InP 基板的 VCSEL 磊晶難度與成本會出現「暴增」的產業瓶頸?
這提醒我們技術選型不能脫離材料特性的限制,不同波長對應著不同的半導體材料系統(GaAs vs. InP),工程師必須綜合評估應用場景的人眼安全等級、傳輸距離需求以及供應鏈成熟度。
02
VCSEL 與 EEL 邊射型雷射的差異
在選擇半導體雷射(Laser Diode)方案時,架構工程師經常要在 VCSEL 與傳統 EEL(Edge Emitting Laser,邊射型雷射)之間進行抉擇,我們從這兩大雷射技術在結構、製造成本、測試效率與光學特性上的差異進行評估。
對於開發 3D 感測模組、車用 LiDAR 或資料中心光收發模組的團隊而言,這是一份關鍵的選型決策方向,能幫助企業理解為何 VCSEL 能在消費性電子領域達成每年數億顆的巨量規模化生產。
維度 | VCSEL(垂直共振腔面射型雷射) | EEL(邊射型雷射,如 DFB/FP) |
|---|---|---|
發光方向與光斑形狀 | 垂直晶片表面射出,圓形光斑,發散角小(10°~ 15°) | 沿晶片切面邊緣射出,非對稱橢圓光斑,發散角大(30° ~ 40°) |
測試與量產可行性 | 支援晶圓級(On-wafer)自動化測試,切割前即可全檢 | 必須切割成獨立 Dye 並完成封裝後才能進行電光測試 |
閾值電流與功耗 | 低閾值電流(< 2 mA),整體運作功耗低 | 閾值電流較高(> 10 mA),高功率輸出下功耗較大 |
陣列化(Array)整合度 | 容易在單一晶片上整合數千個雷射發射點(VCSEL Array) | 陣列化難度高,成本呈幾何級數上升,不適合高密度陣列 |
晶圓級測試與生產成本(On-wafer Testing): VCSEL 在晶圓製造完成後即可直接進行光電性能測試,不良品在切割前即被標記,大幅降低封裝後的良率損失成本。
光斑對稱性與光學耦合效率(Beam Symmetry): 圓形光束特性使 VCSEL 與單模/多模光纖或 Diffuser 耦合時,光的利用效率高且組裝公差彈性較大。
高密度陣列化設計(2D Matrix Array): 單顆晶片上可同時製作成百上千個獨立發光孔(Emitter),適合 ToF(飛行時間)3D 面陣列掃描與面光源照明。
輸出功率與散熱瓶頸(Power Density): 傳統單孔 VCSEL 輸出功率較 EEL 低,在高功率車用長距離 LiDAR 中,需仰賴多層重疊(Multi-junction)技術才能追平 EEL 的發光強度。
因為 VCSEL 具備成本與陣列化優勢而打算全面取代 EEL 時,你是否警覺到「在 1550 nm 」等長波長人眼安全頻段下,InP 基板的 VCSEL 磊晶難度與成本會出現「暴增」的產業瓶頸?
這提醒我們技術選型不能脫離材料特性的限制,不同波長對應著不同的半導體材料系統(GaAs vs. InP),工程師必須綜合評估應用場景的人眼安全等級、傳輸距離需求以及供應鏈成熟度。
03
850 nm 與 940 nm 波長的差異
在 VCSEL 的商業過程中,850 nm 與 940 nm 是最為關鍵且應用最廣的兩個近紅外線(NIR)波長。「850 nm 支配了資料中心光通訊」,而「940 nm 則成為智慧型手機 3D 感測的絕對標準」。波長選擇涉及光纖色散特性、太陽光紅外雜訊干擾以及 CMOS 影像感測器(CIS)的矽基量子效率(QE)。本主題將解密波長背後的物理與應用邏輯。
VCSEL 兩大主流波長之物理特性與應用分流:
波長規格 | 物理與光學特性 | 應用領域 | 關鍵優勢 |
|---|---|---|---|
850 nm VCSEL | 多模光纖 (MMF) 衰減最小區間 | 資料中心光通訊、短距光纜 (AOC) | 光纖傳輸頻寬大、光電驅動 IC 成熟 |
940 nm VCSEL | 太陽光譜中的水分子吸收帶 (雜訊低) | 智慧手機 3D 面部辨識、ToF 模組 | 戶外抗強光干擾、人眼安全性佳 |
850 nm 波長於多模光纖(MMF)通訊之極致最佳化: 850 nm 是石英多模光纖傳輸損耗與色散最小的波長視窗之一,搭配 850 nm 多模 VCSEL 能以低成本實現 56G/112G PAM4 光收發模組。
940 nm 波長於戶外環境光(日光)雜訊之有效抑制: 地球大氣中的水蒸氣會大量吸收 940 nm 的太陽光,因此在戶外環境下,940 nm 的背景紅外線雜訊低,能提升 3D ToF 相機的信噪比(SNR)。
矽基感測器(CMOS Image Sensor)之光學響應平衡: 矽材料對 850 nm 光子的吸收效率高於 940 nm;但 940 nm 具備更好的肉眼不可見性與戶外抗噪性,因此 3D 感測模組普遍透過優化 CIS 的微透鏡與紅外濾光片(BPF)來搭配 940 nm VCSEL。
車用內裝駕駛監控(DMS)系統要求在陽光下保持 100% 辨識率時,我們是否考慮過將波長推進至 1380 nm 或 1550 nm 頻段,以解決人眼安全限制並提升發光功率的可行性?
這指明了下一代感測光源的演進方向,隨著 SWIR(短波紅外光)感測技術與新型 Ⅲ-Ⅴ 族材料的突破,VCSEL 的波長版圖正在向長波長延伸,供應鏈團隊必須關注新波長光源對整體光學模組成本結構的連帶影響。
03
850 nm 與 940 nm 波長的差異
在 VCSEL 的商業過程中,850 nm 與 940 nm 是最為關鍵且應用最廣的兩個近紅外線(NIR)波長。「850 nm 支配了資料中心光通訊」,而「940 nm 則成為智慧型手機 3D 感測的絕對標準」。波長選擇涉及光纖色散特性、太陽光紅外雜訊干擾以及 CMOS 影像感測器(CIS)的矽基量子效率(QE)。本主題將解密波長背後的物理與應用邏輯。
VCSEL 兩大主流波長之物理特性與應用分流:
波長規格 | 物理與光學特性 | 應用領域 | 關鍵優勢 |
|---|---|---|---|
850 nm VCSEL | 多模光纖 (MMF) 衰減最小區間 | 資料中心光通訊、短距光纜 (AOC) | 光纖傳輸頻寬大、光電驅動 IC 成熟 |
940 nm VCSEL | 太陽光譜中的水分子吸收帶 (雜訊低) | 智慧手機 3D 面部辨識、ToF 模組 | 戶外抗強光干擾、人眼安全性佳 |
850 nm 波長於多模光纖(MMF)通訊之極致最佳化: 850 nm 是石英多模光纖傳輸損耗與色散最小的波長視窗之一,搭配 850 nm 多模 VCSEL 能以低成本實現 56G/112G PAM4 光收發模組。
940 nm 波長於戶外環境光(日光)雜訊之有效抑制: 地球大氣中的水蒸氣會大量吸收 940 nm 的太陽光,因此在戶外環境下,940 nm 的背景紅外線雜訊低,能提升 3D ToF 相機的信噪比(SNR)。
矽基感測器(CMOS Image Sensor)之光學響應平衡: 矽材料對 850 nm 光子的吸收效率高於 940 nm;但 940 nm 具備更好的肉眼不可見性與戶外抗噪性,因此 3D 感測模組普遍透過優化 CIS 的微透鏡與紅外濾光片(BPF)來搭配 940 nm VCSEL。
車用內裝駕駛監控(DMS)系統要求在陽光下保持 100% 辨識率時,我們是否考慮過將波長推進至 1380 nm 或 1550 nm 頻段,以解決人眼安全限制並提升發光功率的可行性?
這指明了下一代感測光源的演進方向,隨著 SWIR(短波紅外光)感測技術與新型 Ⅲ-Ⅴ 族材料的突破,VCSEL 的波長版圖正在向長波長延伸,供應鏈團隊必須關注新波長光源對整體光學模組成本結構的連帶影響。
04
資料中心與矽光子整合的突破
在大語言模型(LLM)與生成式 AI 的趨勢下,AI 伺服器集群間的資料傳輸需求呈指數級飆升,傳統銅線傳輸在距離與頻寬上面臨嚴重的瓶頸。而 VCSEL 作為短距離光互連(Optical Interconnects)的心臟,支撐 800G 與 1.6T 高速光收發模組。同時,與矽光子(Silicon Photonics)技術協同,透過共封裝光學(CPO)架構,解決 AI 算力晶片巨大的功耗與散熱危機。
單通道 112Gbps PAM4 高速調變技術(High-speed Modulation): 透過優化 VCSEL 活性區的微分增益與降低寄生電容,實現單一發射孔 112Gbps 的訊號調變,組裝 8 通道模組即可達成 800G 傳輸。
多結(Multi-junction)VCSEL 結構之電光效率突破: 在單一晶片中垂直串聯多個 PN 結活性區,使相同驅動電流下光輸出功率成倍翻倍,大幅降低 AI 資料中心的整體雷射功耗。
與矽光子(Silicon Photonics)及 CPO(共封裝光學)之混補整合: 將 VCSEL 作為外置雷射光源(ELS),透過微型光學元件對準並耦合進矽光子晶片(SiPh PIC),將光引擎直接封裝在 AI 晶片旁。
AI 伺服器運算能力飆升,其密度導致機房溫度高企時,我們是否忽視了「高溫下」 VCSEL 的調變頻寬會嚴重衰減,甚至導致光訊號 bit-error-rate暴增的風險?
這強調了環境適應性對高階光通訊的重要性,在高熱環境下,光學設計不能僅追求速度,更必須發展高溫不冷卻(Uncooled)VCSEL 技術或改進高溫波長漂移補償演算法,以維持 AI 算力集群運作的絕對穩定。
04
資料中心與矽光子整合的突破
在大語言模型(LLM)與生成式 AI 的趨勢下,AI 伺服器集群間的資料傳輸需求呈指數級飆升,傳統銅線傳輸在距離與頻寬上面臨嚴重的瓶頸。而 VCSEL 作為短距離光互連(Optical Interconnects)的心臟,支撐 800G 與 1.6T 高速光收發模組。同時,與矽光子(Silicon Photonics)技術協同,透過共封裝光學(CPO)架構,解決 AI 算力晶片巨大的功耗與散熱危機。
單通道 112Gbps PAM4 高速調變技術(High-speed Modulation): 透過優化 VCSEL 活性區的微分增益與降低寄生電容,實現單一發射孔 112Gbps 的訊號調變,組裝 8 通道模組即可達成 800G 傳輸。
多結(Multi-junction)VCSEL 結構之電光效率突破: 在單一晶片中垂直串聯多個 PN 結活性區,使相同驅動電流下光輸出功率成倍翻倍,大幅降低 AI 資料中心的整體雷射功耗。
與矽光子(Silicon Photonics)及 CPO(共封裝光學)之混補整合: 將 VCSEL 作為外置雷射光源(ELS),透過微型光學元件對準並耦合進矽光子晶片(SiPh PIC),將光引擎直接封裝在 AI 晶片旁。
AI 伺服器運算能力飆升,其密度導致機房溫度高企時,我們是否忽視了「高溫下」 VCSEL 的調變頻寬會嚴重衰減,甚至導致光訊號 bit-error-rate暴增的風險?
這強調了環境適應性對高階光通訊的重要性,在高熱環境下,光學設計不能僅追求速度,更必須發展高溫不冷卻(Uncooled)VCSEL 技術或改進高溫波長漂移補償演算法,以維持 AI 算力集群運作的絕對穩定。
05
3D 感測與車用 LiDAR
從智慧型手機的面部解鎖,到自動駕駛汽車的遠距離空間感應,3D 感測已經成為 AI 視覺(AI Vision)的核心。VCSEL 扮演著「光學畫筆」的角色,與不同的 3D 感測架構結合。無論是飛行時間(ToF)、結構光(Structured Light)還是立體視覺(Stereo Vision),VCSEL 陣列的發光脈衝控制與光場分佈,都是決定三維空間重建精確度的關鍵。
3D 感測與車用 LiDAR 之 3 大 VCSEL 發光架構:
感測技術架構 | VCSEL 發光模式 (Light Pattern) | 核心運作邏輯與目標 | 應用場景 |
|---|---|---|---|
ToF (飛行時間) | 高頻奈秒級脈衝光 (Pulsed VCSEL) | 計算光束發射至物體反射回來的時間差 (d=c*t/2) | 手機後置 3D、車用 LiDAR、掃地機器人 |
結構光 (Structured) | 散斑 (Speckle) 或陣列網格編碼光 | 分析物體表面投影圖形的扭曲度以還原深度 | 手機前置顏面解鎖、高精度工業 3D 檢測 |
立體視覺 (Stereo) | 主動式無結構散斑補光 (Active Infrared) | 補足暗光或無紋理物體的特徵點,輔助雙目匹配 | AI 機器人視覺、車用 DMS 駕駛監控 |
ToF(飛行時間法)之高峰值功率脈衝控制(Direct/Indirect ToF): VCSEL 陣列發射奈秒(ns)乃至皮秒(ps)級別的短脈衝光,透過計算光飛行的相位差或時間差,實現長距離、高精度的地圖繪製。
結構光(Structured Light)之高密度點陣投射: 利用 VCSEL 陣列配合 DOE(衍射光學元件),將數萬個不可見的紅外散斑點投射至人臉,提供毫米級精度的三維立體特徵識別。
主動式立體視覺(Active Stereo Vision)之紋理補光: 在牆面或無紋理物體上,VCSEL 投射出隨機散斑圖案,為雙相機(Binocular Vision)提供特徵點,大幅提升 AI 視覺算法的匹配成功率。
當車用 LiDAR 將 VCSEL 陣列視為純固態 LiDAR 的最佳光源時,在 200 公尺遠距離探測需求下,VCSEL 如何在遵守嚴苛人眼安全(Class 1 Eye Safety)法規的前提下發射足夠強的光子?
車用感測面臨著法規與物理雙重約束,硬體工程師必須將 VCSEL 光源與 SPAD(單光子雪崩二極體)接收器進行系統級協同設計,利用 SPAD 單光子敏感度來彌補光源功率的限制,從而平衡探測距離與人眼安全。
05
3D 感測與車用 LiDAR
從智慧型手機的面部解鎖,到自動駕駛汽車的遠距離空間感應,3D 感測已經成為 AI 視覺(AI Vision)的核心。VCSEL 扮演著「光學畫筆」的角色,與不同的 3D 感測架構結合。無論是飛行時間(ToF)、結構光(Structured Light)還是立體視覺(Stereo Vision),VCSEL 陣列的發光脈衝控制與光場分佈,都是決定三維空間重建精確度的關鍵。
3D 感測與車用 LiDAR 之 3 大 VCSEL 發光架構:
感測技術架構 | VCSEL 發光模式 (Light Pattern) | 核心運作邏輯與目標 | 應用場景 |
|---|---|---|---|
ToF (飛行時間) | 高頻奈秒級脈衝光 (Pulsed VCSEL) | 計算光束發射至物體反射回來的時間差 (d=c*t/2) | 手機後置 3D、車用 LiDAR、掃地機器人 |
結構光 (Structured) | 散斑 (Speckle) 或陣列網格編碼光 | 分析物體表面投影圖形的扭曲度以還原深度 | 手機前置顏面解鎖、高精度工業 3D 檢測 |
立體視覺 (Stereo) | 主動式無結構散斑補光 (Active Infrared) | 補足暗光或無紋理物體的特徵點,輔助雙目匹配 | AI 機器人視覺、車用 DMS 駕駛監控 |
ToF(飛行時間法)之高峰值功率脈衝控制(Direct/Indirect ToF): VCSEL 陣列發射奈秒(ns)乃至皮秒(ps)級別的短脈衝光,透過計算光飛行的相位差或時間差,實現長距離、高精度的地圖繪製。
結構光(Structured Light)之高密度點陣投射: 利用 VCSEL 陣列配合 DOE(衍射光學元件),將數萬個不可見的紅外散斑點投射至人臉,提供毫米級精度的三維立體特徵識別。
主動式立體視覺(Active Stereo Vision)之紋理補光: 在牆面或無紋理物體上,VCSEL 投射出隨機散斑圖案,為雙相機(Binocular Vision)提供特徵點,大幅提升 AI 視覺算法的匹配成功率。
當車用 LiDAR 將 VCSEL 陣列視為純固態 LiDAR 的最佳光源時,在 200 公尺遠距離探測需求下,VCSEL 如何在遵守嚴苛人眼安全(Class 1 Eye Safety)法規的前提下發射足夠強的光子?
車用感測面臨著法規與物理雙重約束,硬體工程師必須將 VCSEL 光源與 SPAD(單光子雪崩二極體)接收器進行系統級協同設計,利用 SPAD 單光子敏感度來彌補光源功率的限制,從而平衡探測距離與人眼安全。
06
VCSEL 上下游產業鏈 3 大環節
VCSEL 不是一個高度分工且技術門檻高的化合物半導體產業鏈,評估 VCSEL 產業不能僅看終端需求,更必須深入其上中下游的商業運作模式。掌握從 III-V 族磊晶(Epitaxy)、晶圓代工(Foundry)到後段光學封裝測試(OSAT) 的競爭格局與技術,能幫助企業在面對全球供應鏈重組時,做出正確的產能配置與供應商選擇決策。
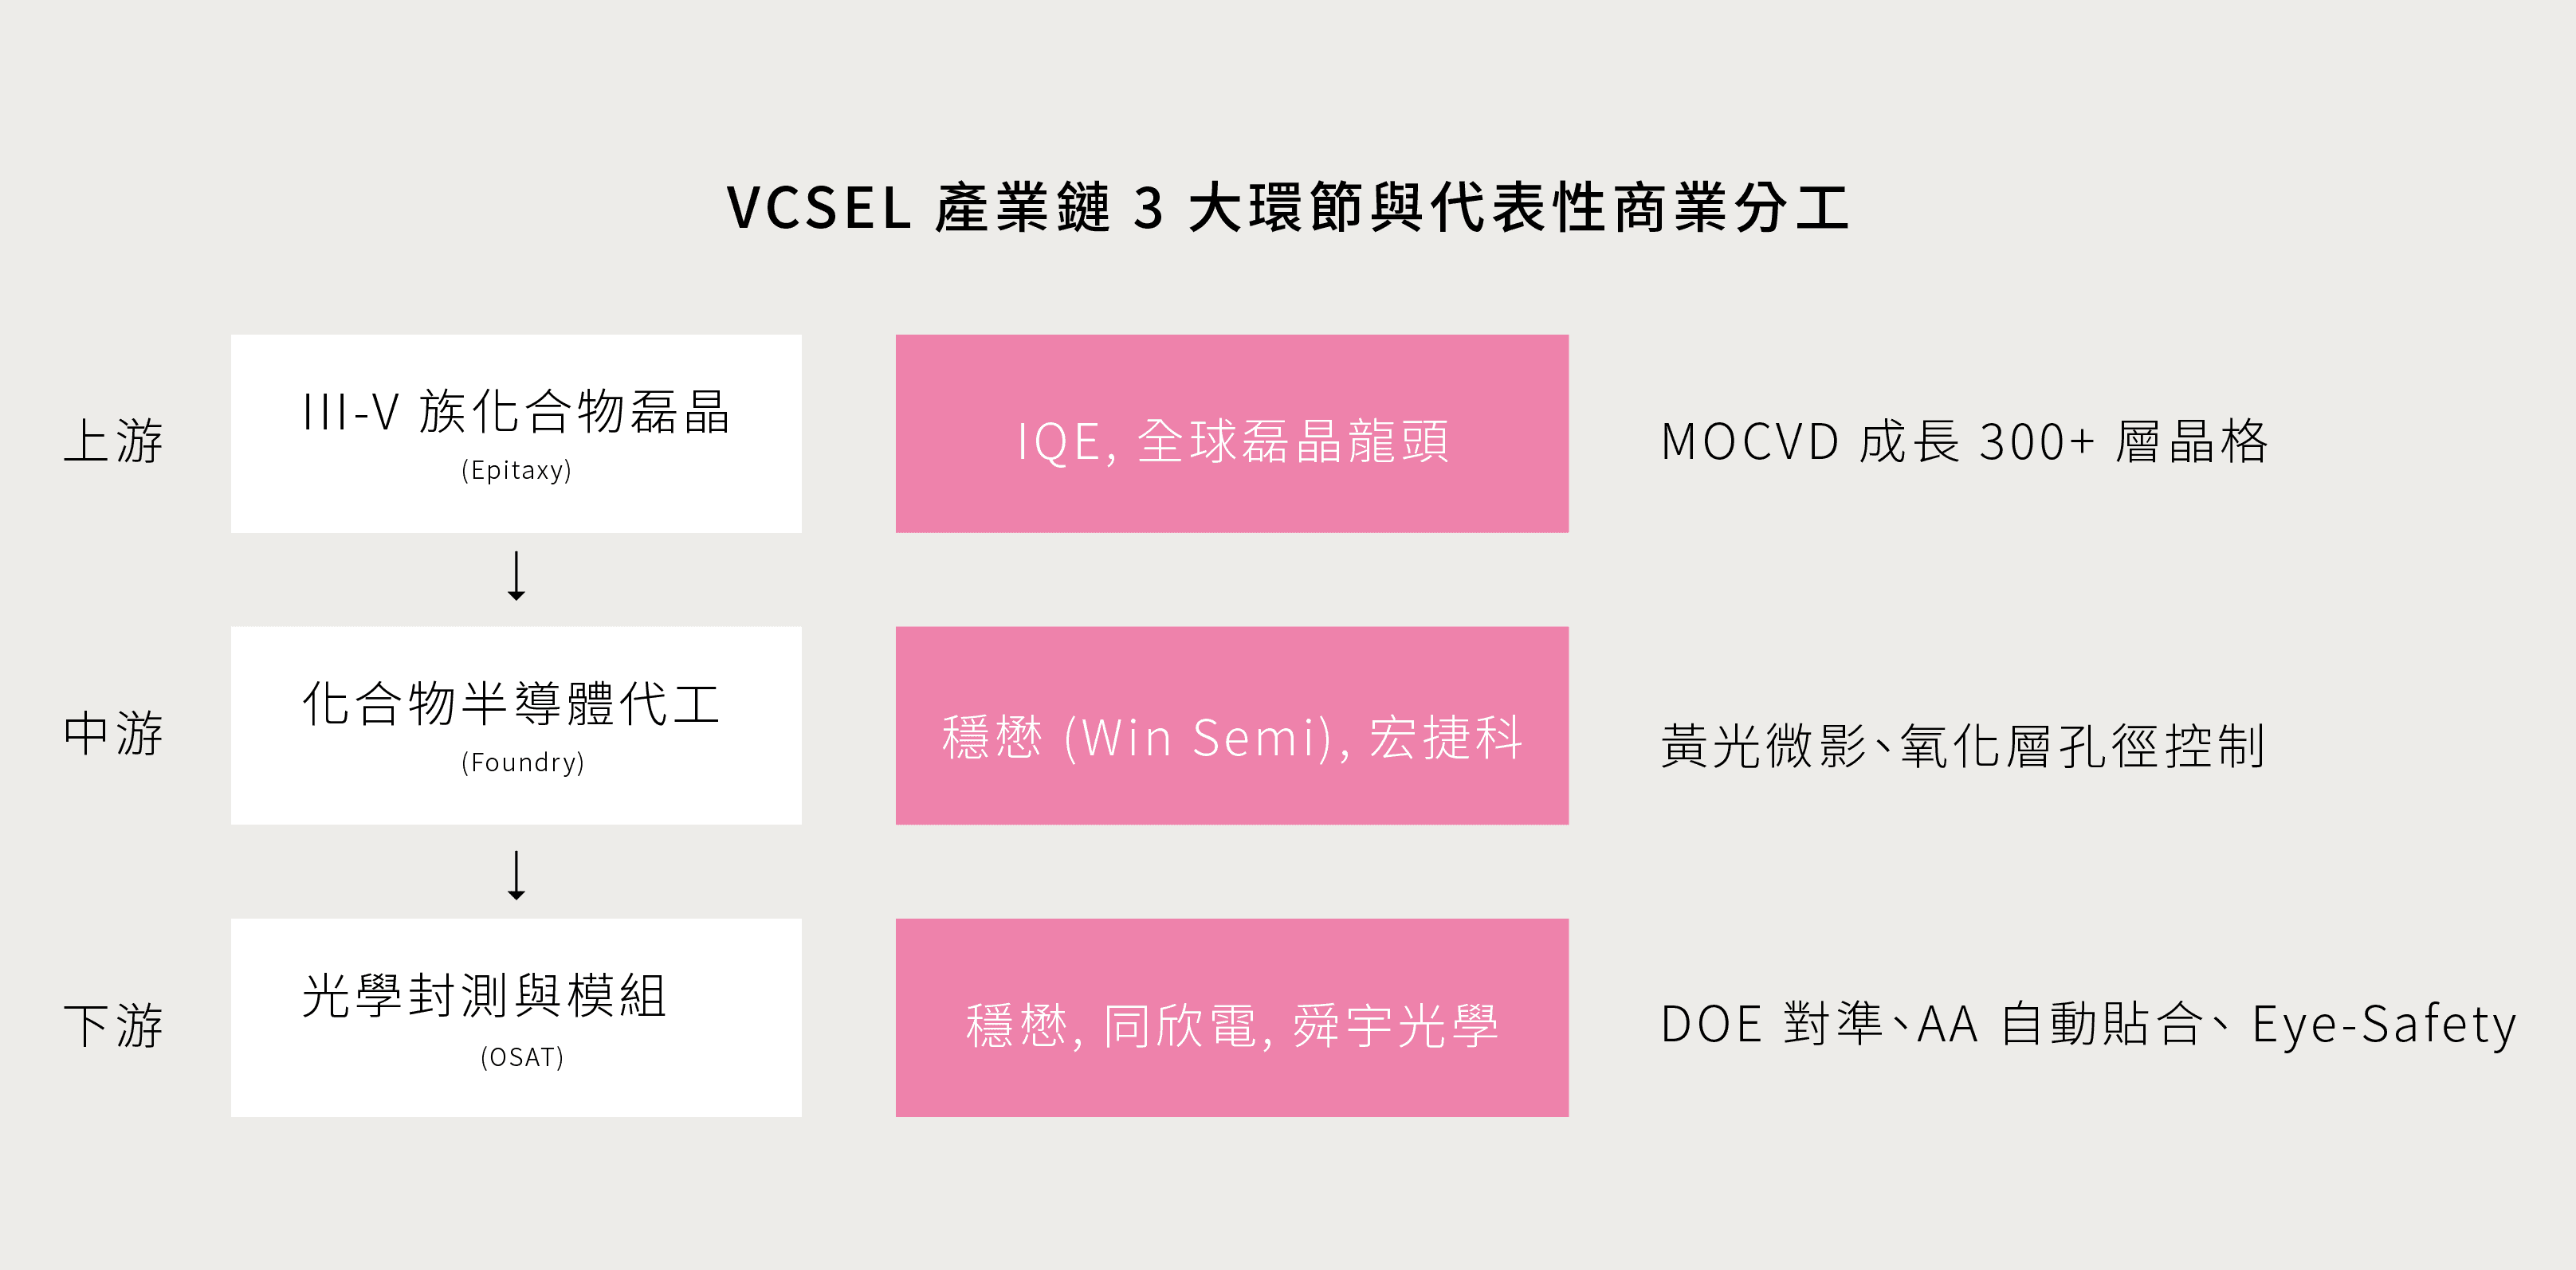
上游 III-V 族半導體磊晶(Epitaxy Material): 磊晶片品質決定了 VCSEL 的波長一致性與良率。全球市場高度集中於 IQE 等少數外延片大廠,專業磊晶廠掌握了 MOCVD 氣流控制與晶格應力匹配的技術。
中游化合物半導體代工(Foundry Services): 以穩懋(Win Semi)、宏捷科等晶圓代工廠為代表。代工核心難點在於「濕法氧化製程(Oxidation)」,需精確控制微米級的氧化孔徑(Aperture)以限制電流路徑。
下游光學封裝與測試模組(OSAT & Module): 包含與 Lens、DOE 光學元件的精密對準(Active Alignment),以及出廠前 100% 進行的人眼安全(Eye Safety)Interlock 檢測,保護使用者視力。
全球 IDM 大廠(例如. Coherent, Lumentum)同時具備自研與外包能力,純代工(Foundry)模式在高階 VCSEL 領域的長期競爭力究竟在哪裡?
這直接影響化合物半導體產業的商業邏輯,隨著 VCSEL 尺寸從 4 吋晶圓全面向 6 吋乃至 8 吋晶圓轉移,規模經濟效應越發顯著,代工廠必須透過提升晶圓直徑與自動化良率控制來降低單顆 Die 成本,才能在與 IDM 的競爭中保持優勢。
06
VCSEL 上下游產業鏈 3 大環節
VCSEL 不是一個高度分工且技術門檻高的化合物半導體產業鏈,評估 VCSEL 產業不能僅看終端需求,更必須深入其上中下游的商業運作模式。掌握從 III-V 族磊晶(Epitaxy)、晶圓代工(Foundry)到後段光學封裝測試(OSAT) 的競爭格局與技術,能幫助企業在面對全球供應鏈重組時,做出正確的產能配置與供應商選擇決策。
上游 III-V 族半導體磊晶(Epitaxy Material): 磊晶片品質決定了 VCSEL 的波長一致性與良率。全球市場高度集中於 IQE 等少數外延片大廠,專業磊晶廠掌握了 MOCVD 氣流控制與晶格應力匹配的技術。
中游化合物半導體代工(Foundry Services): 以穩懋(Win Semi)、宏捷科等晶圓代工廠為代表。代工核心難點在於「濕法氧化製程(Oxidation)」,需精確控制微米級的氧化孔徑(Aperture)以限制電流路徑。
下游光學封裝與測試模組(OSAT & Module): 包含與 Lens、DOE 光學元件的精密對準(Active Alignment),以及出廠前 100% 進行的人眼安全(Eye Safety)Interlock 檢測,保護使用者視力。
全球 IDM 大廠(例如. Coherent, Lumentum)同時具備自研與外包能力,純代工(Foundry)模式在高階 VCSEL 領域的長期競爭力究竟在哪裡?
這直接影響化合物半導體產業的商業邏輯,隨著 VCSEL 尺寸從 4 吋晶圓全面向 6 吋乃至 8 吋晶圓轉移,規模經濟效應越發顯著,代工廠必須透過提升晶圓直徑與自動化良率控制來降低單顆 Die 成本,才能在與 IDM 的競爭中保持優勢。
07
導入 VCSEL 光源的策略
在智慧工廠中,機器視覺(AI Vision)是實現自動化品質檢測與機器人自主導航(AMR)的眼睛。然而,傳統的 LED 光源與燈管易受環境光干擾、發光壽命短且響應速度慢。 VCSEL 具備即時開關速度與特定波長光譜,將其主動式光源導入工業檢測產線,能為 AI 影像辨識演算法提供極度穩定、無影且高品質的圖像特徵輸入。
奈秒級高頻脈衝頻閃(Nanosecond Strobe)減少動態模糊: VCSEL 可進行高達數十兆赫(MHz)的極速開關,與高速工業相機快門同步,徹底解決快速移動產品檢測時的圖像拖影。
近紅外(NIR)窄帶光搭配濾光片排除工廠雜散光: 採用 940 nm VCSEL 搭配對應的窄帶帶通濾光片(BPF),使 AI Vision 相機完全不受工廠日光燈或車間環境光的干擾。
高均勻度 VCSEL 陣列消除檢測盲區(Uniform Illumination): 透過光學擴散片(Diffuser)重構 VCSEL 陣列光場,提供高均勻度的面光源,防止金屬物件表面產生強烈反光眩光。
結合 3D ToF 進行 AMR/AGV 機器人避障與精準抓取: 在物流自動化中,裝載 VCSEL ToF 模組的 AMR 能即時重建前方貨架與障礙物的 3D 空間網格,賦能機械臂進行亞毫米級抓取。
07
導入 VCSEL 光源的策略
在智慧工廠中,機器視覺(AI Vision)是實現自動化品質檢測與機器人自主導航(AMR)的眼睛。然而,傳統的 LED 光源與燈管易受環境光干擾、發光壽命短且響應速度慢。 VCSEL 具備即時開關速度與特定波長光譜,將其主動式光源導入工業檢測產線,能為 AI 影像辨識演算法提供極度穩定、無影且高品質的圖像特徵輸入。
奈秒級高頻脈衝頻閃(Nanosecond Strobe)減少動態模糊: VCSEL 可進行高達數十兆赫(MHz)的極速開關,與高速工業相機快門同步,徹底解決快速移動產品檢測時的圖像拖影。
近紅外(NIR)窄帶光搭配濾光片排除工廠雜散光: 採用 940 nm VCSEL 搭配對應的窄帶帶通濾光片(BPF),使 AI Vision 相機完全不受工廠日光燈或車間環境光的干擾。
高均勻度 VCSEL 陣列消除檢測盲區(Uniform Illumination): 透過光學擴散片(Diffuser)重構 VCSEL 陣列光場,提供高均勻度的面光源,防止金屬物件表面產生強烈反光眩光。
結合 3D ToF 進行 AMR/AGV 機器人避障與精準抓取: 在物流自動化中,裝載 VCSEL ToF 模組的 AMR 能即時重建前方貨架與障礙物的 3D 空間網格,賦能機械臂進行亞毫米級抓取。
08
導入車用 VCSEL 的挑戰與方案
汽車產業正快速向智慧化與自動駕駛邁進,VCSEL 已成為車載感測不可或缺的核心元件。在車內,DMS(駕駛監控系統)與 OMS(乘客監控系統)需要 VCSEL 進行紅外補光;在車外,LiDAR 則需要高功率 VCSEL 進行環境掃描。然而,汽車電子對可靠度有著嚴格的要求。學習本主題,必須跨越「極端溫差、車輛振動、長期熱應力與人眼安全」這四大車規考驗。
車用 VCSEL 的 AEC-Q102 車規之 4 大挑戰與解決方案:
車規級挑戰 (AEC-Q102) | 技術瓶頸與風險 | 車用級解決方案 |
|---|---|---|
環境溫差 (-40°C ~ 125°C) | 波長漂移與電光效率降低 | 多結 (Multi-junction) 磊晶設計 + 溫補驅動 IC |
車輛劇烈振動與熱應力衝擊 | 焊點開裂與基板分層破壞 | 採用熱膨脹係數匹配之陶瓷 (AlN) 包裝與金矽共晶 |
車外長距離 LiDAR 光功率需求 | 單孔功率不足,無法探測 200m | 高密度 VCSEL 多孔陣列 + 可定址 (Addressable) 掃描 |
絕對人眼安全 (Class 1 Eye Safety) | Diffuser 光學片破裂導致雷射直射 | 整合硬體安全迴路 (Interlock) 與光學片破損檢測 |
多結(Multi-junction)磊晶抗高溫衰減技術: 利用 3-結或 5-結 VCSEL 結構,大幅提升在高溫(105°C ~ 125°C)環境下的光輸出效率,降低車用驅動電路的散熱負擔。
高熱導率氮化鋁(AlN)陶瓷封裝與共晶焊接: 摒棄傳統塑膠封裝,採用熱膨脹係數(CTE)與 GaAs 匹配的 AlN 陶瓷基板,透過金矽(AuSi)共晶焊接抵抗劇烈車用振動。
分區可定址(Addressable)VCSEL 陣列掃描技術: 在車用 LiDAR 中,透過獨立控制 VCSEL 陣列中不同區域的發光,實現數位化區域掃描,節省車用電源並提升遠距離探測能量。
雙重硬體安全迴路與 Diffuser 防破裂監測(Safety Interlock): 在車載感測器前蓋整合 ITO 導電膜,當光學擴散片破裂時立即切斷 VCSEL 電源,確保直射雷射不會傷害乘客眼睛。
08
導入車用 VCSEL 的挑戰與方案
汽車產業正快速向智慧化與自動駕駛邁進,VCSEL 已成為車載感測不可或缺的核心元件。在車內,DMS(駕駛監控系統)與 OMS(乘客監控系統)需要 VCSEL 進行紅外補光;在車外,LiDAR 則需要高功率 VCSEL 進行環境掃描。然而,汽車電子對可靠度有著嚴格的要求。學習本主題,必須跨越「極端溫差、車輛振動、長期熱應力與人眼安全」這四大車規考驗。
車用 VCSEL 的 AEC-Q102 車規之 4 大挑戰與解決方案:
車規級挑戰 (AEC-Q102) | 技術瓶頸與風險 | 車用級解決方案 |
|---|---|---|
環境溫差 (-40°C ~ 125°C) | 波長漂移與電光效率降低 | 多結 (Multi-junction) 磊晶設計 + 溫補驅動 IC |
車輛劇烈振動與熱應力衝擊 | 焊點開裂與基板分層破壞 | 採用熱膨脹係數匹配之陶瓷 (AlN) 包裝與金矽共晶 |
車外長距離 LiDAR 光功率需求 | 單孔功率不足,無法探測 200m | 高密度 VCSEL 多孔陣列 + 可定址 (Addressable) 掃描 |
絕對人眼安全 (Class 1 Eye Safety) | Diffuser 光學片破裂導致雷射直射 | 整合硬體安全迴路 (Interlock) 與光學片破損檢測 |
多結(Multi-junction)磊晶抗高溫衰減技術: 利用 3-結或 5-結 VCSEL 結構,大幅提升在高溫(105°C ~ 125°C)環境下的光輸出效率,降低車用驅動電路的散熱負擔。
高熱導率氮化鋁(AlN)陶瓷封裝與共晶焊接: 摒棄傳統塑膠封裝,採用熱膨脹係數(CTE)與 GaAs 匹配的 AlN 陶瓷基板,透過金矽(AuSi)共晶焊接抵抗劇烈車用振動。
分區可定址(Addressable)VCSEL 陣列掃描技術: 在車用 LiDAR 中,透過獨立控制 VCSEL 陣列中不同區域的發光,實現數位化區域掃描,節省車用電源並提升遠距離探測能量。
雙重硬體安全迴路與 Diffuser 防破裂監測(Safety Interlock): 在車載感測器前蓋整合 ITO 導電膜,當光學擴散片破裂時立即切斷 VCSEL 電源,確保直射雷射不會傷害乘客眼睛。
09
5 階段晶圓級品管與良率提升
VCSEL 的製造工藝相當複雜,涉及化合物半導體的晶體成長、微米級黃光微影以及精密的濕法氧化。在生產過程中,任何一個步驟的微小偏差,都會導致整片晶圓上的雷射元件閾值電流不均或提前失效。建立一套嚴密的 5 阶段晶圓級品質管控策略 是降低廢品率、提高毛利的核心,機能協助晶圓廠在 6 吋/8 吋化合物半導體產線中實現極致的品質一致性。
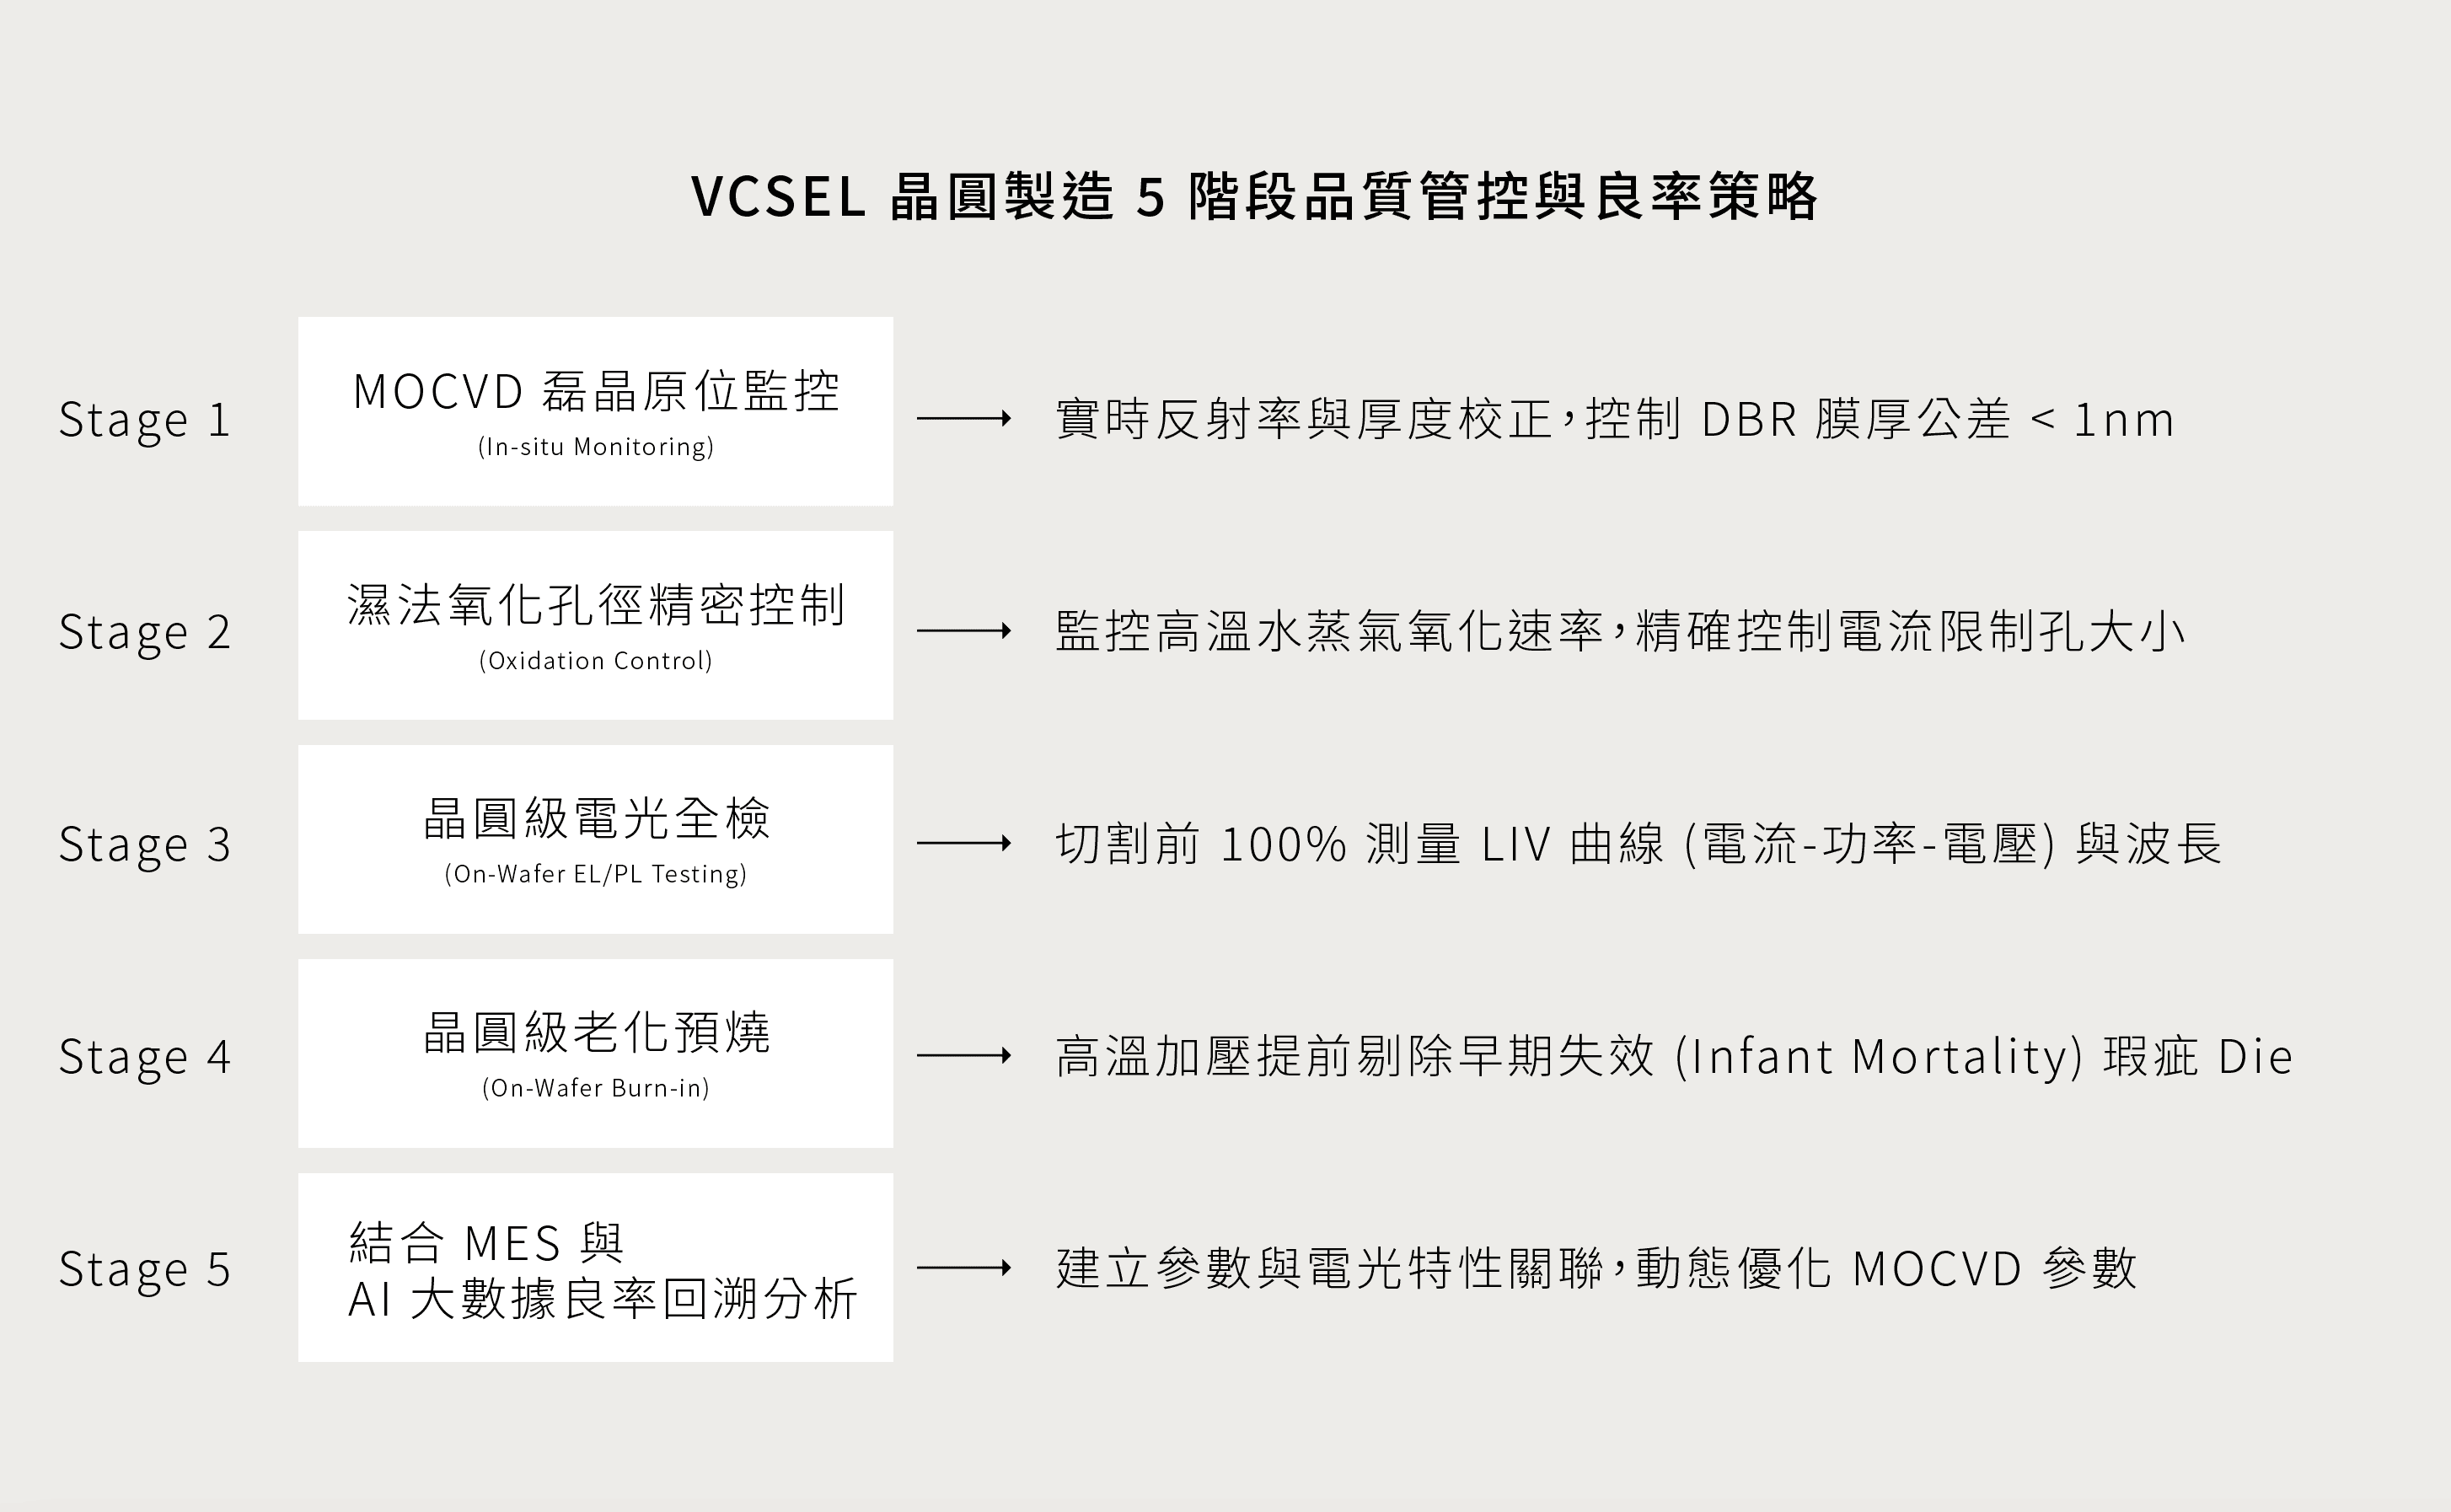
第一階段:MOCVD 磊晶原位光學監控(In-situ Reflectometry)。 在成長數百層 DBR 薄膜時,利用雷射反射儀實時監控膜厚與生長速率,將磊晶層厚度誤差控制在微小之 1 奈米以內。
第二階段:濕法氧化層孔徑(Oxidation Aperture)精確控制。氧化孔徑決定了 VCSEL 的橫向模式與電流密度。透過精密控溫與水蒸氣流量控制,確保氧化一致性,防止雷射開關速度失真。
第三階段:晶圓級自動化 LIV(電流-光功率-電壓)參數全檢。 在未切割晶圓上進行探針測試,自動繪製每一顆 Die 的 LIV 曲線、光譜波長與發散角,建立全晶圓品質 Heatmap。
第四階段:晶圓級高溫加壓預燒(Wafer-level Burn-in)。 在晶圓階段施加高溫與高電流衝擊,快速誘發潛在的晶格缺陷(例如. 位錯),提前過濾早期失效(Infant Mortality)產品。
第五階段:MES 閉環資料庫與 AI 製程優化回溯。結合 MES 系統將晶圓測試結果與 MOCVD 磊晶參數進行 AI 交叉關聯分析,自動修正下一批次晶圓的生長參數。
晶圓級測試顯示某批次 VCSEL 的「波長均勻性佳」,但長期預燒(Burn-in)失效率卻異常偏高時,我們是否有能力追溯到「上游 GaAs 基板晶格位錯密度(EPD)過高」的隱形原料缺陷?」
品質追溯相當重要,VCSEL 製造廠必須建立「從基板材料到封裝模組的全鏈條數據湖(Data Lake)」,將材料數據與後段電光測試數據打通,才能在面對微小的晶格缺陷時,迅速找到根因並鎖定風險批次。
09
5 階段晶圓級品管與良率提升
VCSEL 的製造工藝相當複雜,涉及化合物半導體的晶體成長、微米級黃光微影以及精密的濕法氧化。在生產過程中,任何一個步驟的微小偏差,都會導致整片晶圓上的雷射元件閾值電流不均或提前失效。建立一套嚴密的 5 阶段晶圓級品質管控策略 是降低廢品率、提高毛利的核心,機能協助晶圓廠在 6 吋/8 吋化合物半導體產線中實現極致的品質一致性。
第一階段:MOCVD 磊晶原位光學監控(In-situ Reflectometry)。 在成長數百層 DBR 薄膜時,利用雷射反射儀實時監控膜厚與生長速率,將磊晶層厚度誤差控制在微小之 1 奈米以內。
第二階段:濕法氧化層孔徑(Oxidation Aperture)精確控制。氧化孔徑決定了 VCSEL 的橫向模式與電流密度。透過精密控溫與水蒸氣流量控制,確保氧化一致性,防止雷射開關速度失真。
第三階段:晶圓級自動化 LIV(電流-光功率-電壓)參數全檢。 在未切割晶圓上進行探針測試,自動繪製每一顆 Die 的 LIV 曲線、光譜波長與發散角,建立全晶圓品質 Heatmap。
第四階段:晶圓級高溫加壓預燒(Wafer-level Burn-in)。 在晶圓階段施加高溫與高電流衝擊,快速誘發潛在的晶格缺陷(例如. 位錯),提前過濾早期失效(Infant Mortality)產品。
第五階段:MES 閉環資料庫與 AI 製程優化回溯。結合 MES 系統將晶圓測試結果與 MOCVD 磊晶參數進行 AI 交叉關聯分析,自動修正下一批次晶圓的生長參數。
晶圓級測試顯示某批次 VCSEL 的「波長均勻性佳」,但長期預燒(Burn-in)失效率卻異常偏高時,我們是否有能力追溯到「上游 GaAs 基板晶格位錯密度(EPD)過高」的隱形原料缺陷?」
品質追溯相當重要,VCSEL 製造廠必須建立「從基板材料到封裝模組的全鏈條數據湖(Data Lake)」,將材料數據與後段電光測試數據打通,才能在面對微小的晶格缺陷時,迅速找到根因並鎖定風險批次。
10
轉型與佈局 VCSEL 的 4 階段
隨著全球矽基半導體面臨物理的限制,以 VCSEL 為代表的 III-V 族化合物半導體與光電整合(Photonic Integration)正在開啟下一波半導體藍海。對於傳統 LED 廠、封測大廠或光學元件製造商而言,制定一套具備商業可行性的 4 階段 VCSEL 轉型演進路徑,是決定企業能否順利跨越技術瓶頸的關鍵。我們強調,轉型過程切忌盲目擴張,必須從基礎封裝測試逐步向上游代工與材料研發推進。
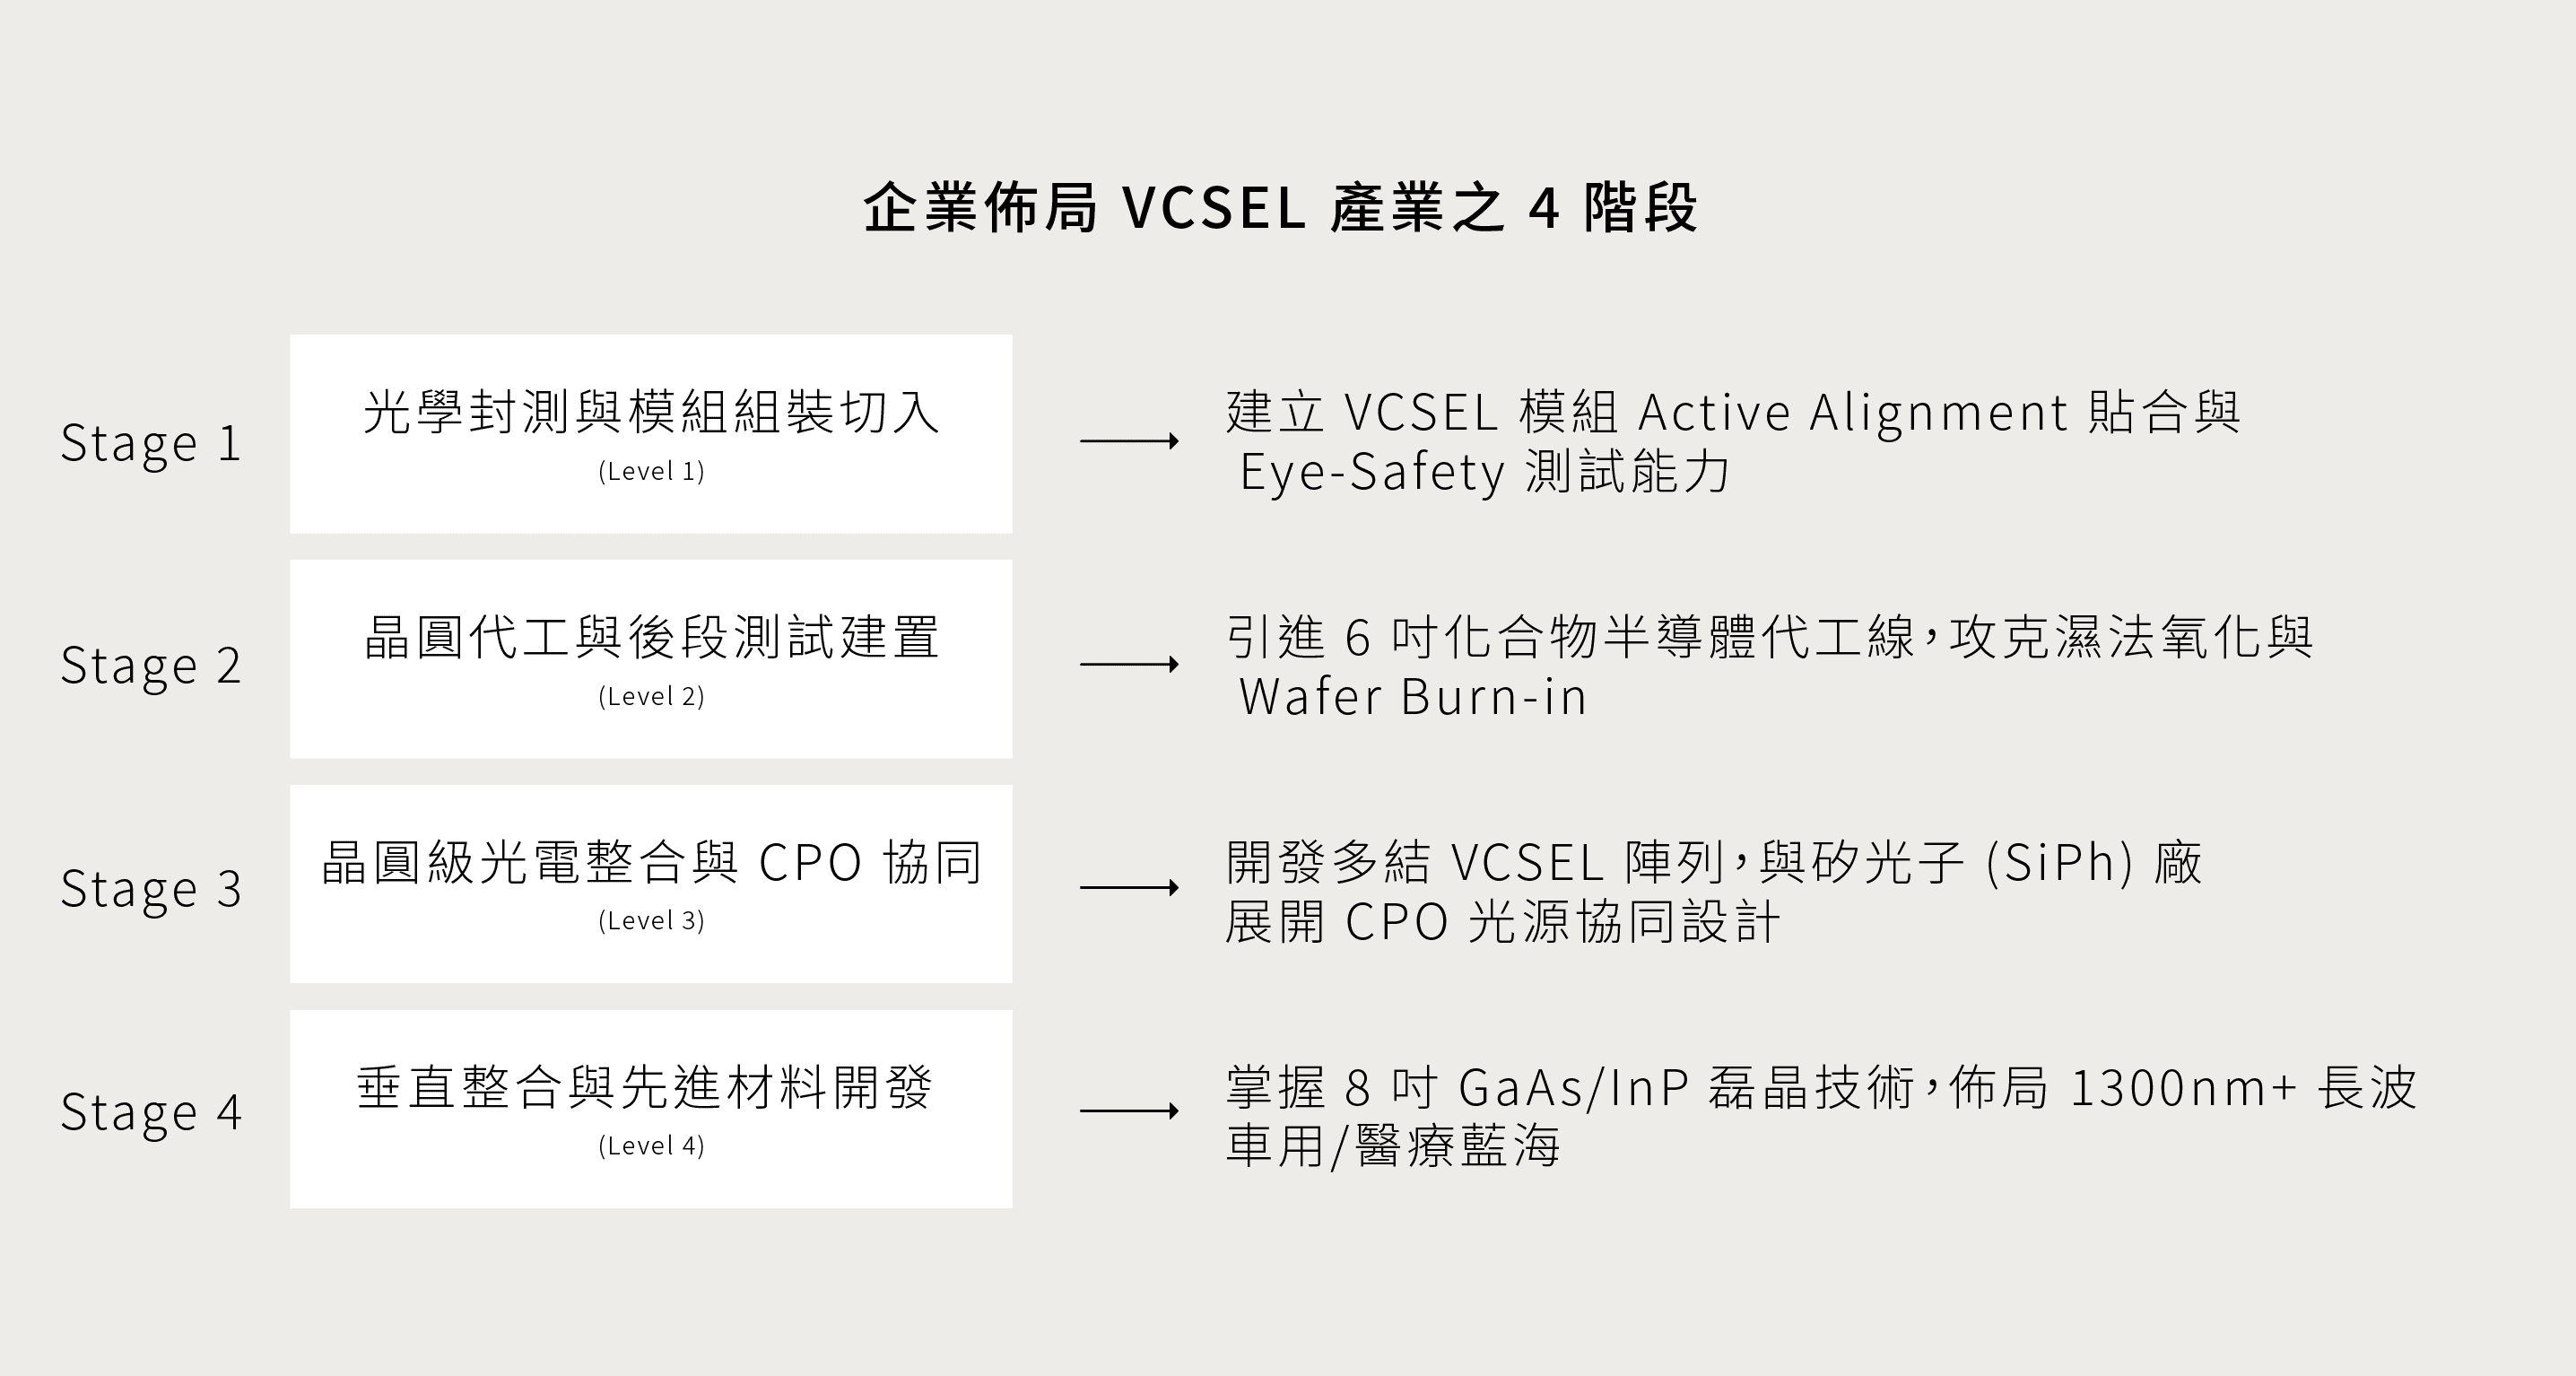
階段一:光學封裝與模組測試切入期(Level 1 - Packaging & Testing)。 從下游切入,建置高精度的光學自動對準(Active Alignment)設備與人眼安全檢測產線,掌握 ToF 與感測模組的組裝良率。
階段二:晶圓代工與關鍵工藝攻堅期(Level 2 - Foundry Capabilities)。 轉型建置 6 吋 GaAs 化學半導體晶圓廠,攻克濕法氧化孔徑控制與晶圓級 Wafer-level Burn-in 預燒技術,提供穩定的代工產能。
階段三:高階陣列與矽光子(Silicon Photonics)協同期(Level 3 - Integrated Photonics)。 開發多結(Multi-junction)高功率 VCSEL 陣列,並與晶片大廠開展 CPO(共封裝光學)外置光源(ELS)的協同開發。
階段四:全鏈條垂直整合與長波長新材料研發期(Level 4 - Material Innovation)。 向上游延伸掌握 8 吋 磊晶技術,並研發 InP 基板之 1300 nm / 1550 nm 長波長 VCSEL,全面佈局車用全固態 LiDAR 與非侵入式醫療感測藍海。
當企業決定從傳統 LED 封裝轉型跨入 VCSEL 領域時,是否客觀評估過 VCSEL 的光學容忍度與晶格缺陷敏感度比 LED 嚴苛三個數量級,團隊是否具備化合物半導體的基礎?
企業在轉型初期應採取「戰略聯盟與生態系合作」策略,透過與現有光電代工龍頭或磊晶大廠綁定,先確保訂單與技術轉移順暢,再逐步建置自有研發技術,以最低的資本風險實現轉型。
10
轉型與佈局 VCSEL 的 4 階段
隨著全球矽基半導體面臨物理的限制,以 VCSEL 為代表的 III-V 族化合物半導體與光電整合(Photonic Integration)正在開啟下一波半導體藍海。對於傳統 LED 廠、封測大廠或光學元件製造商而言,制定一套具備商業可行性的 4 階段 VCSEL 轉型演進路徑,是決定企業能否順利跨越技術瓶頸的關鍵。我們強調,轉型過程切忌盲目擴張,必須從基礎封裝測試逐步向上游代工與材料研發推進。
階段一:光學封裝與模組測試切入期(Level 1 - Packaging & Testing)。 從下游切入,建置高精度的光學自動對準(Active Alignment)設備與人眼安全檢測產線,掌握 ToF 與感測模組的組裝良率。
階段二:晶圓代工與關鍵工藝攻堅期(Level 2 - Foundry Capabilities)。 轉型建置 6 吋 GaAs 化學半導體晶圓廠,攻克濕法氧化孔徑控制與晶圓級 Wafer-level Burn-in 預燒技術,提供穩定的代工產能。
階段三:高階陣列與矽光子(Silicon Photonics)協同期(Level 3 - Integrated Photonics)。 開發多結(Multi-junction)高功率 VCSEL 陣列,並與晶片大廠開展 CPO(共封裝光學)外置光源(ELS)的協同開發。
階段四:全鏈條垂直整合與長波長新材料研發期(Level 4 - Material Innovation)。 向上游延伸掌握 8 吋 磊晶技術,並研發 InP 基板之 1300 nm / 1550 nm 長波長 VCSEL,全面佈局車用全固態 LiDAR 與非侵入式醫療感測藍海。
當企業決定從傳統 LED 封裝轉型跨入 VCSEL 領域時,是否客觀評估過 VCSEL 的光學容忍度與晶格缺陷敏感度比 LED 嚴苛三個數量級,團隊是否具備化合物半導體的基礎?
企業在轉型初期應採取「戰略聯盟與生態系合作」策略,透過與現有光電代工龍頭或磊晶大廠綁定,先確保訂單與技術轉移順暢,再逐步建置自有研發技術,以最低的資本風險實現轉型。
分享文章
製造問與答
製造問與答
01
如何利用 VCSEL 表面發光特性,提高 Wafer-Level 測試 UPH?
我們會將標準訂為 「導入 Wafer-Level Optical Probe 晶圓級平行光學測試」與 「AI 在線過濾」。VCSEL 不用切片即可於晶圓端發光。比較好的做法是採用多通道光纖探針台,在晶圓狀態進行 LIV(光電壓)與光譜平行測試;透過邊緣 AI 即時過濾邊緣不良與微小光功率異常,將測試 UPH 提升 5 倍以上,確保早期封殺潛在不良品。
01
如何利用 VCSEL 表面發光特性,提高 Wafer-Level 測試 UPH?
我們會將標準訂為 「導入 Wafer-Level Optical Probe 晶圓級平行光學測試」與 「AI 在線過濾」。VCSEL 不用切片即可於晶圓端發光。比較好的做法是採用多通道光纖探針台,在晶圓狀態進行 LIV(光電壓)與光譜平行測試;透過邊緣 AI 即時過濾邊緣不良與微小光功率異常,將測試 UPH 提升 5 倍以上,確保早期封殺潛在不良品。
02
如何準確控制 DBR 多層膜厚度,防止整片晶圓波長偏移?
我們認為關鍵在於 「In-situ 反射率光譜監控」與「 MOCVD 在線膜厚閉環補償」。DBR 厚度偏差 1 奈米即引發波長偏移。波士頓諮詢(BCG)在半導體晶圓良率優化案例中指出:應於 MOCVD 腔體導入在線反射反射光譜儀(In-situ Reflectometry),實時監測磊晶生長速率;當發現微幅漂移,系統動態修正氣體流量與溫度,確保全片波長偏差控制在 ±1nm 內。
02
如何準確控制 DBR 多層膜厚度,防止整片晶圓波長偏移?
我們認為關鍵在於 「In-situ 反射率光譜監控」與「 MOCVD 在線膜厚閉環補償」。DBR 厚度偏差 1 奈米即引發波長偏移。波士頓諮詢(BCG)在半導體晶圓良率優化案例中指出:應於 MOCVD 腔體導入在線反射反射光譜儀(In-situ Reflectometry),實時監測磊晶生長速率;當發現微幅漂移,系統動態修正氣體流量與溫度,確保全片波長偏差控制在 ±1nm 內。
03
如何防止高溫濕氧氧化不均勻導致的雷射發射孔徑變形?
氧化層(Oxide Aperture)形狀決定雷射模態與電流限制。我們建議的做法是在濕氧氧化爐導入質流控制器(MFC)與紅外線在線孔徑量測;由 MES 實時記錄水蒸氣濃度與邊界溫度,確保 AlAs 層氧化速率均勻,防止孔徑失真導致雷射 Beam Profile 變形。
03
如何防止高溫濕氧氧化不均勻導致的雷射發射孔徑變形?
氧化層(Oxide Aperture)形狀決定雷射模態與電流限制。我們建議的做法是在濕氧氧化爐導入質流控制器(MFC)與紅外線在線孔徑量測;由 MES 實時記錄水蒸氣濃度與邊界溫度,確保 AlAs 層氧化速率均勻,防止孔徑失真導致雷射 Beam Profile 變形。
04
如何防止高溫下光功率暴跌與發光效率衰減?
我們的解決方法為 「優化量子井(QW)Gain-Cavity 增益匹配」與「高導熱 Submount 設計」。高溫引發熱載子洩漏與帶隙縮小。根據過去的案例來看,設計端應實施 Gain-Peak 與 Cavity-Mode 的藍移預補償(Offset);封裝端則採用高導熱氮化鋁(AlN)基板與極薄金錫(AuSn)共晶共模,將熱阻降至最低,確保高溫下光輸出穩定。
04
如何防止高溫下光功率暴跌與發光效率衰減?
我們的解決方法為 「優化量子井(QW)Gain-Cavity 增益匹配」與「高導熱 Submount 設計」。高溫引發熱載子洩漏與帶隙縮小。根據過去的案例來看,設計端應實施 Gain-Peak 與 Cavity-Mode 的藍移預補償(Offset);封裝端則採用高導熱氮化鋁(AlN)基板與極薄金錫(AuSn)共晶共模,將熱阻降至最低,確保高溫下光輸出穩定。
05
如何建立 ESD 廠房管制,防範微小靜電擊穿造成的客訴?
VCSEL 對靜電相當敏感。高階廠區於 SMT 與測試站點導入實時靜電監測系統(Continuous Monitor),對人員手環、機台接地與靜電消散時間進行即時監控;一旦發現靜電壓超過 10V 閾值立即切斷機台運作,解決 Latent ESD 導致的微擊穿風險。
05
如何建立 ESD 廠房管制,防範微小靜電擊穿造成的客訴?
VCSEL 對靜電相當敏感。高階廠區於 SMT 與測試站點導入實時靜電監測系統(Continuous Monitor),對人員手環、機台接地與靜電消散時間進行即時監控;一旦發現靜電壓超過 10V 閾值立即切斷機台運作,解決 Latent ESD 導致的微擊穿風險。
製造業的朋友們,我們誠摯邀請您一同建立需求,請您提出問題,我們將安排專業的顧問為您解答。